| 类型 | 被测量 | 工作原理 | 特点 / 限制 | 典型传感器 |
|---|---|---|---|---|
| 电阻式 (应变片) | 力 / 重量 / 压力 / 应变 / 位移 / 扭矩 | 电阻应变效应:ΔR/R = k·ε(金属 k≈1.7~3.6,半导体 k≈50~200);电桥测 ΔR | 精度高、范围大、静/动态均可;需温度补偿;粘贴法安装 | 金属丝式 / 箔式 / 半导体应变片、应变花(图8-1-1~4);应变式力 / 扭矩 / 称重传感器(杆式、悬臂梁、柱形梁,图8-1-5/7、8-2-3/4) |
| 电阻式 (热电阻·热敏) | 温度 | 金属/半导体电阻随温度变:铂、铜、镍热电阻;NTC 热敏电阻 | 热电阻线性好、稳定;热敏电阻灵敏度高但非线性、需查表;均经电桥测量 | 铂电阻温度传感器(图8-1-9);铜 / 镍热电阻;NTC 热敏电阻(图8-1-10);Pt100/Pt1000、Cu50/Cu100 等标准化热电阻、PTC 自恢复热敏电阻 |
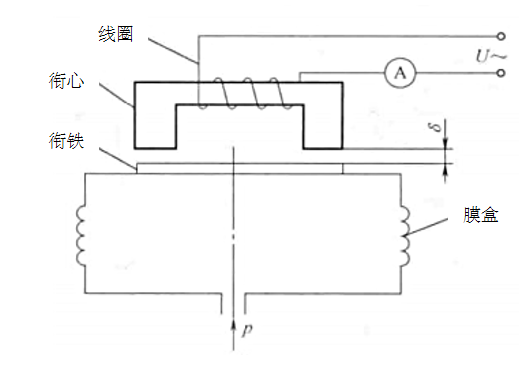
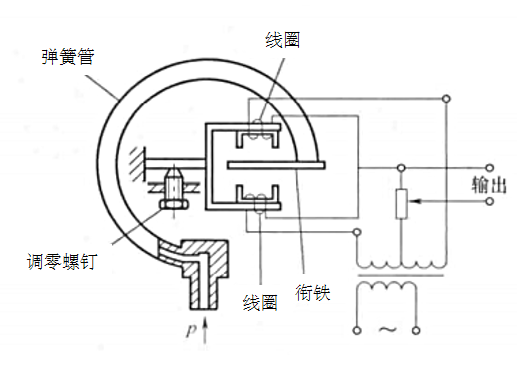
| 电感式 (自感/互感) | 位移 / 压力 / 厚度 | 衔铁/铁心位移 → 气隙变化 → 线圈自感(互感)变化;常作差动结构 | 结构简单可靠;差动结构提高灵敏度、降低非线性;易受铁磁干扰 | 变磁阻式(图8-3-1)、差动自感式(图8-3-2)、自感型压力(图8-3-3)/ 位移传感器(图8-3-4)、互感型(差动变压器 LVDT,图8-3-5)、轴向电感测微计(图8-3-6)、电涡流传感器(图8-3-7/8) |
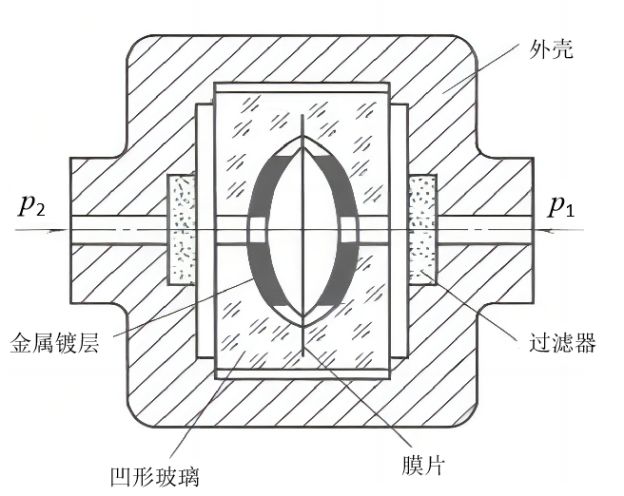
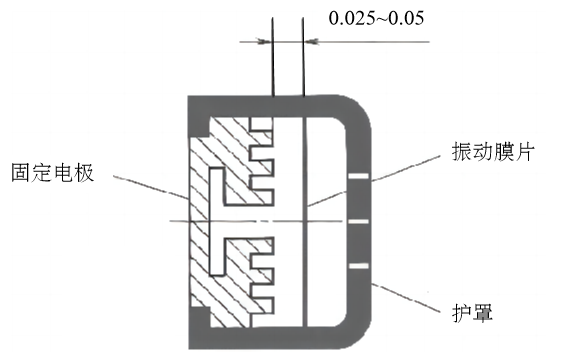
| 电容式 | 位移 / 压力 / 厚度 / 液位 / 加速度 | C = ε₀εᵣA/d;δd / δA / δε → C 变化(变极距 / 变面积 / 变介质) | 温度稳定性好、结构简单、动态响应好、灵敏度高;易受寄生电容影响 | 变极距(图8-5-1/2)、变面积(图8-5-3)、变介质型(图8-5-4);电容式差压(图8-5-5)、硅微加速度计(图8-5-6)、电容式传声器(图8-5-7);电容式液位 / 厚度传感器 |
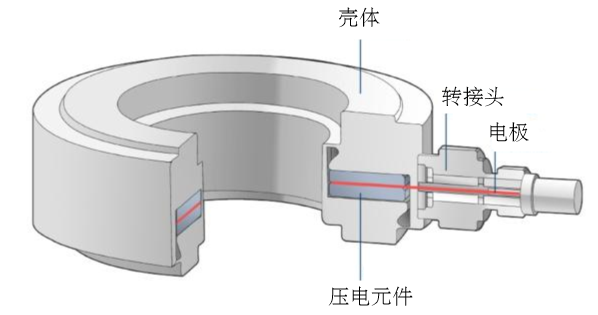
| 压电式 | 力 / 压力 / 加速度 / 振动 / 声 | 压电效应:受力 → 表面电荷(正压电效应);Q 与 F 成正比 | 自源、频带宽、灵敏度高;不能测静态(电荷泄漏)、输出阻抗高、需电荷放大器 | 压电式力传感器(图8-6-4)、压电加速度传感器(压缩 / 剪切 / 挠曲型,图8-6-5);压电式压力传感器、压电声学(传声器) |
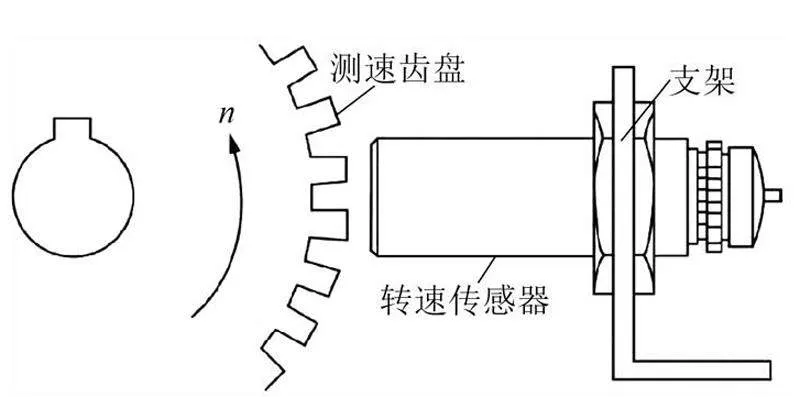
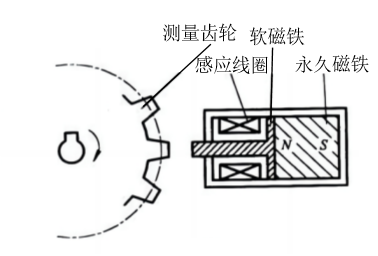
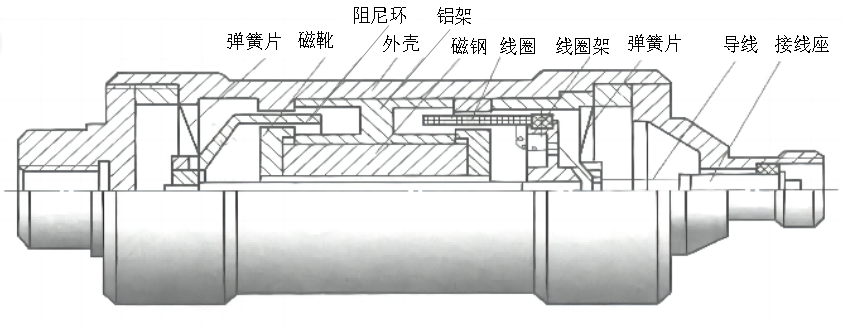
| 磁电式 (电磁感应) | 振动 / 位移 / 转速(绝对速度) / 扭矩 | 电磁感应:E = Blv(恒磁通);变磁通/变磁阻:齿顶齿槽→磁阻→自感变化→脉冲 | 有源(不需供电)、输出功率大;低频相位失真,开磁路不宜测高转速 | 变磁通(变磁阻)式(图8-7-2,齿轮测速)、恒磁通式(图8-7-3,动圈 / 动铁)、磁电式绝对速度(图8-7-4)/ 相对速度(图8-7-5)传感器、变磁阻扭矩测量(图8-7-6) |
| 霍尔式 | 磁场 / 位移 / 转速 / 压力 / 电流 | 霍尔效应:U_H = K_H·I·B;控制电流 × 磁场 → 电动势 | 体积小、灵敏度高、频率响应宽、可 IC 工艺;需电源、受温度影响 | 霍尔转速(图8-8-2)、霍尔电流(图8-8-3)、漏磁探伤(钢丝绳断丝,图8-8-4);霍尔位移 / 压力传感器、霍尔接近开关 |
| 热电偶 | 温度 | 热电效应(塞贝克):E = α(t−t₀);冷端补偿 | 有源(不需供电)、范围宽(−200~1800℃)、精度高;灵敏度随温度降低而降、需冷端补偿、非线性 | 普通型热电偶(图8-9-4a)、铠装型热电偶(图8-9-4b);K/E/J/T 等分度标准化热电偶、薄膜热电偶 |
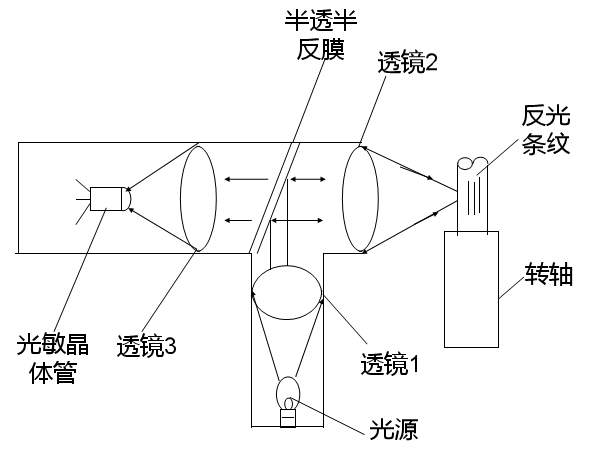
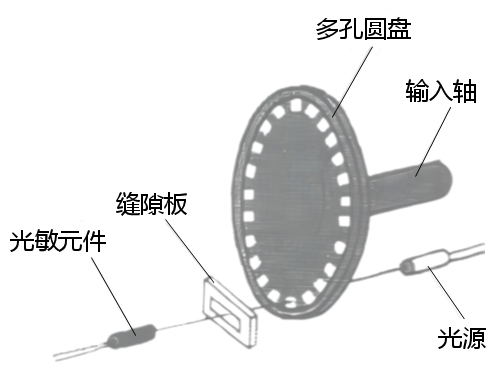
| 光电式 | 光强 / 位移 / 转速 / 计数 / 表面状态 | 光电效应:外光电 / 内光电(光导) / 光生伏特;光通量变化 → 电信号 | 非接触、精度高、响应快;受光照、遮挡、灰尘油污影响 | 光电管(图8-10-1)、光敏电阻(图8-10-2)、光敏二极管(图8-10-3)/ 三极管(图8-10-5)、光电池(图8-10-6)、光电耦合器(图8-10-4);光电转速(图8-10-9)、表面粗糙度检测(图8-10-8);工作方式:吸收 / 反射 / 遮光 / 辐射式(图8-10-7) |